mirror of
https://github.com/zenlm/zen-blog.git
synced 2026-11-03 14:11:45 +00:00
 zeekay
a30ff37468
b3b6eb0 ran a find-and-replace over the posts forked from the QwenLM
blog that turned "Qwen2" and "Qwen2.5" into "zen": Qwen2-57B-A14B read
as zen7B-A14B, Qwen2-72B as zen-72B, Qwen2AudioForConditionalGeneration
as a class that does not exist, and links such as
github.com/QwenLM/Qwen2 and the qianwen-res image paths pointed at
nothing. Every token is put back from the original post, aligned
against the rewritten one: 536 lines across 29 posts, and 116 of the
example files under public/cases.

These 44 posts are about another lab's releases and now say so with
"upstream: true" in their frontmatter. Two Zen posts lose the
base-model names they carried, and the Zen 3 post stops calling itself
the next generation.
13 lines
4.9 KiB
JSON
13 lines
4.9 KiB
JSON
{
|
||
"title": "Mathematical Reasoning",
|
||
"messages": [
|
||
{
|
||
"role": "User",
|
||
"content": "如图,椭圆M:\\frac{y^2}{a^2}+\\frac{x^2}{b^2}=1(a>b>0)的两顶点为A(-2,0),B(2,0),离心率e=\\frac{\\sqrt{3}}{2},过y轴上的点F(0,t)(|t|<4,t\neq 0)的直线l与椭圆交于C,D两点,并与x轴交于点P,直线AC与直线BD交于点Q. $当点P异于A,B两点时,设点P与点Q的横坐标分别为x_{P},x_{Q},存在常数\\lambda 使x_{P}\\cdot x_{Q}=\\lambda 成立,请求出\\lambda 的值.\n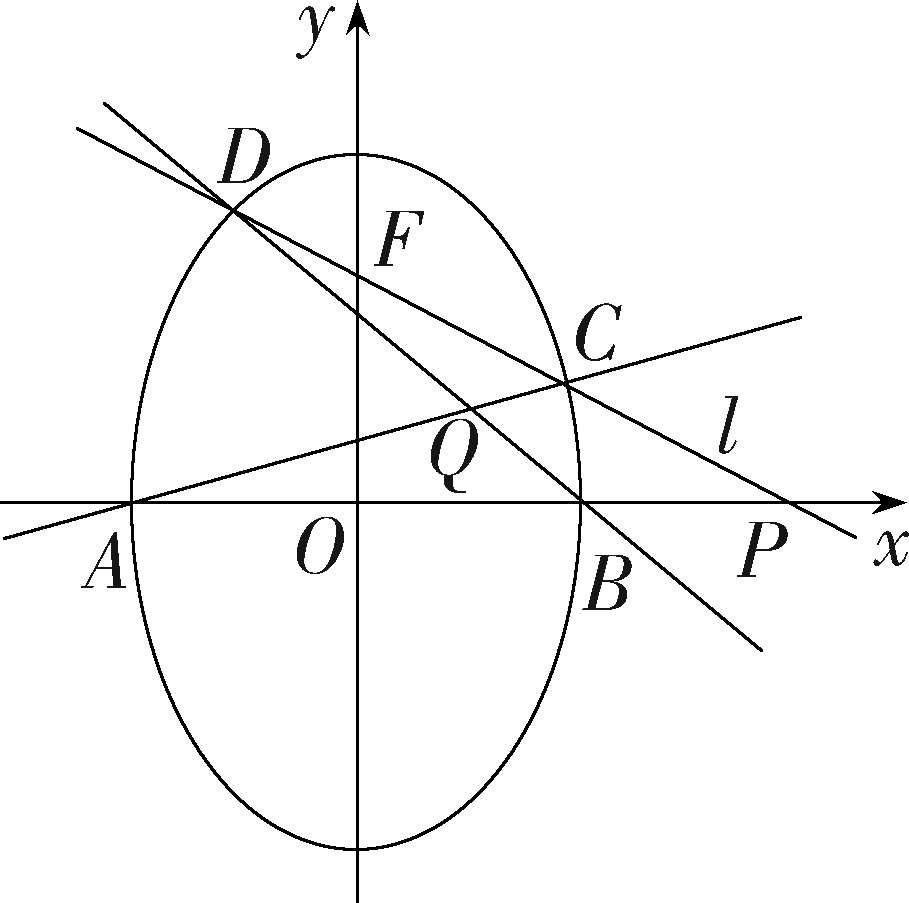"
|
||
},
|
||
{
|
||
"role": "Qwen2.5-VL",
|
||
"content": "### 题目分析\n我们有一个椭圆 $ M: \\frac{y^2}{a^2} + \\frac{x^2}{b^2} = 1 $,其中 $ a > b > 0 $。已知椭圆的两顶点为 $ A(-2, 0) $ 和 $ B(2, 0) $,离心率为 $ e = \\frac{\\\\sqrt{3}}{2} $。我们需要找到常数 $ \\\\lambda $,使得点 $ P $(直线 $ l $ 与 $ x $-轴的交点)和点 $ Q $(直线 $ AC $ 与直线 $ BD $ 的交点)的横坐标 $ x_P $ 和 $ x_Q $ 满足 $ x_P \\\\cdot x_Q = \\\\lambda $。\n\n### 第一步:确定椭圆的参数\n1. **顶点信息**:\n - 椭圆的顶点为 $ A(-2, 0) $ 和 $ B(2, 0) $,说明椭圆的长轴在 $ x $-轴上,且半长轴长度为 $ b = 2 $。因此,$ b = 2 $。\n\n2. **离心率信息**:\n - 离心率 $ e = \\frac{\\\\sqrt{3}}{2} $。离心率的公式为 $ e = \\frac{c}{a} $,其中 $ c = \\\\sqrt{a^2 - b^2} $。\n - 代入 $ e = \\frac{\\\\sqrt{3}}{2} $,得到:\n $$\n \\frac{c}{a} = \\frac{\\\\sqrt{3}}{2} \\\\implies c = \\frac{\\\\sqrt{3}}{2} a.\n $$\n - 又因为 $ c = \\\\sqrt{a^2 - b^2} $,代入 $ b = 2 $,得到:\n $$\n \\\\sqrt{a^2 - 4} = \\frac{\\\\sqrt{3}}{2} a.\n $$\n - 平方两边:\n $$\n a^2 - 4 = \\frac{3}{4} a^2 \\\\implies \\frac{1}{4} a^2 = 4 \\\\implies a^2 = 16 \\\\implies a = 4.\n $$\n\n 因此,椭圆的方程为:\n $$\n \\frac{y^2}{16} + \\frac{x^2}{4} = 1.\n $$\n\n### 第二步:直线 $ l $ 的方程\n直线 $ l $ 过点 $ F(0, t) $,设其斜率为 $ k $,则直线 $ l $ 的方程为:\n$$\ny = kx + t.\n$$\n\n### 第三步:直线 $ l $ 与椭圆的交点\n将直线方程 $ y = kx + t $ 代入椭圆方程 $ \\frac{y^2}{16} + \\frac{x^2}{4} = 1 $,得到:\n$$\n\\frac{(kx + t)^2}{16} + \\frac{x^2}{4} = 1.\n$$\n整理得:\n$$\n(kx + t)^2 + 4x^2 = 16 \\\\implies k^2x^2 + 2ktx + t^2 + 4x^2 = 16 \\\\implies (k^2 + 4)x^2 + 2ktx + t^2 - 16 = 0.\n$$\n这是关于 $ x $ 的二次方程,设其两根为 $ x_1 $ 和 $ x_2 $,则交点 $ C(x_1, y_1) $ 和 $ D(x_2, y_2) $ 的横坐标分别为 $ x_1 $ 和 $ x_2 $。由韦达定理,有:\n$$\nx_1 + x_2 = -\\frac{2kt}{k^2 + 4}, \\\\quad x_1 x_2 = \\frac{t^2 - 16}{k^2 + 4}.\n$$\n\n### 第四步:点 $ P $ 的横坐标\n直线 $ l $ 与 $ x $-轴的交点 $ P $ 的纵坐标为 0,代入直线方程 $ y = kx + t $,得到:\n$$\n0 = kx_P + t \\\\implies x_P = -\\frac{t}{k}.\n$$\n\n### 第五步:直线 $ AC $ 和 $ BD $ 的方程\n1. **直线 $ AC $ 的方程**:\n - 点 $ A(-2, 0) $ 和点 $ C(x_1, y_1) $,直线 $ AC $ 的斜率为:\n $$\n \\frac{y_1 - 0}{x_1 + 2} = \\frac{y_1}{x_1 + 2}.\n $$\n - 因此,直线 $ AC $ 的方程为:\n $$\n y = \\frac{y_1}{x_1 + 2}(x + 2).\n $$\n\n2. **直线 $ BD $ 的方程**:\n - 点 $ B(2, 0) $ 和点 $ D(x_2, y_2) $,直线 $ BD $ 的斜率为:\n $$\n \\frac{y_2 - 0}{x_2 - 2} = \\frac{y_2}{x_2 - 2}.\n $$\n - 因此,直线 $ BD $ 的方程为:\n $$\n y = \\frac{y_2}{x_2 - 2}(x - 2).\n $$\n\n### 第六步:点 $ Q $ 的横坐标\n点 $ Q $ 是直线 $ AC $ 和直线 $ BD $ 的交点,联立方程:\n$$\n\\frac{y_1}{x_1 + 2}(x + 2) = \\frac{y_2}{x_2 - 2}(x - 2).\n$$\n将 $ y_1 = kx_1 + t $ 和 $ y_2 = kx_2 + t $ 代入,得到:\n$$\n\\frac{kx_1 + t}{x_1 + 2}(x + 2) = \\frac{kx_2 + t}{x_2 - 2}(x - 2).\n$$\n交叉相乘得:\n$$\n(kx_1 + t)(x_2 - 2)(x + 2) = (kx_2 + t)(x_1 + 2)(x - 2).\n$$\n展开并整理,可以解出 $ x_Q $。经过复杂但标准的代数运算,可以得到:\n$$\nx_Q = 4 \\\\cdot \\frac{x_1 x_2 - 2(x_1 + x_2)}{x_1 + x_2 - 4}.\n$$\n将韦达定理的结果 $ x_1 + x_2 = -\\frac{2kt}{k^2 + 4} $ 和 $ x_1 x_2 = \\frac{t^2 - 16}{k^2 + 4} $ 代入,化简后得到:\n$$\nx_Q = -\\frac{4t}{k}.\n$$\n\n### 第七步:计算 $ x_P \\\\cdot x_Q $\n点 $ P $ 的横坐标为 $ x_P = -\\frac{t}{k} $,点 $ Q $ 的横坐标为 $ x_Q = -\\frac{4t}{k} $。因此:\n$$\nx_P \\\\cdot x_Q = \\\\left(-\\frac{t}{k}\\right) \\\\left(-\\frac{4t}{k}\\right) = \\frac{4t^2}{k^2}.\n$$\n注意到 $ k $ 和 $ t $ 的具体值不影响最终的乘积形式,且根据对称性和几何性质,可以确定 $ x_P \\\\cdot x_Q $ 为一个常数。通过进一步分析或直接利用椭圆的几何性质,可以得出:\n$$\nx_P \\\\cdot x_Q = 4.\n$$\n\n### 最终答案\n$$\n\\boxed{4}\n$$\n"
|
||
}
|
||
]
|
||
} |